이런 제조·산업 기업과 함께하고 있습니다
Physical AI · Robot Learning
시연 데이터 수집에서 실물 추론까지,
한 사이클을 전부 다룹니다.
개념 강의로 끝나면 현장에는 코드도 판단 근거도 남지 않습니다. 이 과정은 시연 데이터 수집 → 정책 학습 → 시뮬레이션 검증 → Sim-to-Real 이식 → 실물 추론으로 이어지는 한 사이클을, ROS 2 노드·토픽·TF 구조 위에서 직접 다룹니다.
01
ROS 2 스택 위의 인지–계획–제어
ROS 2 노드·토픽·서비스·TF·URDF 구조에서 시작해 MoveIt 2 모션 플래닝, Nav2 자율주행, 모방학습·강화학습 정책까지 하나의 스택 위에서 연결합니다.
02
Sim-to-Real 이식과 현장 인터페이스
도메인 랜덤화로 시뮬레이션–실물 격차(Reality Gap)를 줄이고, hand-eye 캘리브레이션, PLC·MES 신호 연동, 협동로봇 안전 요건까지 실습 범위에 포함합니다.
정책 하나가 현장에 도달하기까지
다섯 단계를 한 프로젝트로 통과합니다.
01
시연 데이터 수집
리더–팔로워 조작으로 정상 동작을 반복 수집합니다.
02
정책 학습
모방학습으로 시연을 정책으로 바꾸고, 실패 구간은 강화학습으로 보완합니다.
03
시뮬레이션 검증
Gazebo·Isaac Sim 작업셀에서 성공률과 충돌을 먼저 확인합니다.
04
Sim-to-Real 이식
도메인 랜덤화와 hand-eye 보정으로 현실 격차를 줄입니다.
05
실물 추론
실제 로봇에서 추론을 돌리고 PLC 신호로 공정에 물립니다.
피지컬 AI란?
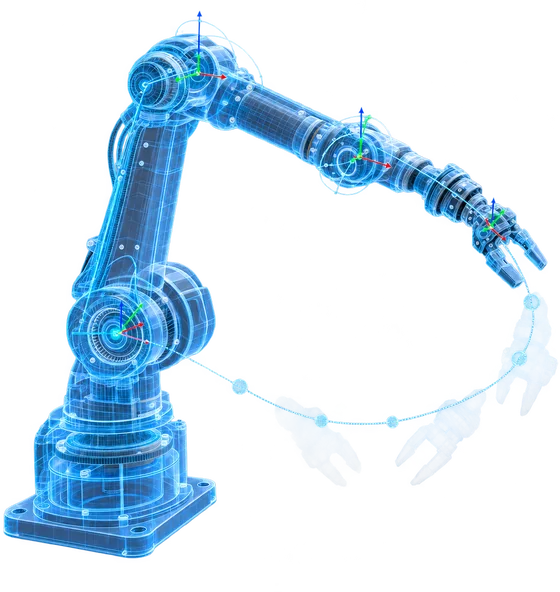
피지컬 AI(Physical AI)는 카메라·LiDAR·힘/토크 센서로 물리 환경을 인지하고, 그 결과로 궤적을 계획해 로봇·설비를 제어하는 AI입니다. 제조 현장에서는 티칭 펜던트로 좌표를 고정하던 로봇을, 인지 결과에 따라 동작을 스스로 조정하는 시스템으로 바꾸는 기술 축에 해당합니다.
인지–계획–제어 루프
Perception(인지) → Planning(계획) → Control(제어)이 실시간으로 도는 폐루프 구조입니다. 결과 예측에서 끝나는 예지보전·비전검사와 달리 출력이 로봇의 실제 동작입니다.
Sim-to-Real 이식
Gazebo·Isaac Sim에서 학습한 정책을 도메인 랜덤화로 일반화한 뒤 실물 로봇에 이식합니다. 라인을 멈추지 않고 반복 학습 데이터를 확보하는 표준 경로입니다.
VLA 모델과 모방학습
시연 데이터로 학습하는 모방학습(IL)과 영상·언어·동작을 함께 학습한 VLA(Vision-Language-Action) 모델을 사용해, 신규 품목에 전면 재프로그래밍 없이 대응합니다.
이런 분께 권합니다
제조 현장에서 AMR·협동로봇 도입 단계를 실제로 준비하는 분들을 기준으로 설계했습니다.
01
PyTorch로 모델은 학습해봤지만 ROS 2로 실물 로봇을 제어해 본 적이 없는 분
02
티칭 펜던트로 좌표를 다시 잡는 방식에서 비전 기반 파지(Vision-guided Picking)로 넘어가려는 분
03
협동로봇·AMR 도입을 검토 중이라 사양·안전 규격·TCO 판단 기준부터 세우고 싶은 분
04
기계·전장·제어 실무에 머신비전과 모션 플래닝을 얹으려는 분
05
스마트팩토리 로드맵에서 AMR·협동로봇 도입 단계를 설계하는 기획·추진 담당자
이런 걸 배웁니다
ROS 2 스택에서 시작해 정책 학습과 Sim-to-Real 이식까지, 실습에 필요한 순서대로 다룹니다.
- 01
ROS 2 아키텍처 — 노드·토픽·서비스·TF·URDF
- 02
MoveIt 2 모션 플래닝과 충돌 회피 경로 생성
- 03
머신비전 — 카메라 캘리브레이션, hand-eye 보정, 6D 자세 추정
- 04
AMR 자율주행 스택 — SLAM·AMCL·Nav2
- 05
모방학습(IL)·강화학습(RL)과 VLA 모델 구조
- 06
Sim-to-Real 이식과 도메인 랜덤화
- 07
협동로봇 안전 규격(ISO 10218, ISO/TS 15066)과 위험성 평가
- 08
도입 공정 선정 기준과 TCO/ROI 산정
단계별 학습 로드맵
표준 편성은 1일(8시간) 집중 과정입니다. 아래는 기업 맞춤 확장 편성 예시로, 보유 설비와 인원 수준에 따라 모듈과 시수를 조정합니다.
기초
[1단계] 사전학습
Pre-Course
- Python·NumPy 기초와 Ubuntu·Linux 개발환경사전비대면4h
기술이론
[2단계] 필수학습
Main Course
- Physical AI 개요와 로봇 시스템 구성기본대면2h
- ROS 2 기초 — 노드·토픽·서비스·TF·URDF기본대면4h
- 머신비전 — 카메라 캘리브레이션·hand-eye 보정·6D 자세 추정기본대면4h
- AMR 자율주행 — SLAM·AMCL·Nav2기본대면4h
- 로봇 학습 — 모방학습(IL)·강화학습(RL)·VLA 모델기본대면4h
실무 프로젝트
[3단계] 기초 실무
Intensive Course
- Gazebo·Isaac Sim 시뮬레이션 환경 구성실무대면4h
- MoveIt 2 기반 Pick & Place 실습실무대면8h
- Sim-to-Real 이식과 도메인 랜덤화실무대면4h
실무 프로젝트
[4단계] 통합 실무
Practice Course
- 비전–PLC–MES 인터페이스 설계실무대면4h
- ISO 10218 · ISO/TS 15066 안전 요건과 위험성 평가실무대면2h
- 도입 로드맵·TCO/ROI 산정 프로젝트실무대면4h
*표준 1일(8시간) 과정은 2단계 핵심 모듈과 3단계 Pick & Place 데모로 축약해 운영합니다. 확장 편성의 모듈 구성과 시수는 사전 진단 결과에 따라 조정될 수 있습니다.
Curriculum
커리큘럼
- 1
Physical AI 개요와 로봇 시스템 구성
티칭 기반 산업용 로봇, 협동로봇, AMR의 제어 방식 차이를 비교하고 매니퓰레이터·엔드이펙터·센서·컨트롤러로 이어지는 시스템 구성과 국내외 도입 현황을 정리합니다.
- 2
ROS 2와 MoveIt 2 — 로봇 소프트웨어 스택
ROS 2 노드·토픽·서비스·TF·URDF 구조를 익히고, MoveIt 2로 목표 자세까지의 충돌 회피 경로를 생성해 시뮬레이션 로봇에 명령을 내려봅니다.
- 3
로봇 학습 — 모방학습·강화학습·VLA 모델
시연 데이터 수집과 정책 학습 파이프라인을 다루고, 강화학습·모방학습·VLA 모델의 데이터 요구량과 적용 조건을 비교해 공정별 선택 기준을 세웁니다.
- 4
Sim-to-Real 실습 — Pick & Place
Gazebo·Isaac Sim에 작업셀을 구성해 Pick & Place 정책을 학습시키고, 도메인 랜덤화와 hand-eye 캘리브레이션으로 실물 이식 시의 격차(Reality Gap)를 줄입니다.
- 5
현장 인터페이스와 안전·도입 설계
비전 판정 결과와 로봇 동작을 PLC·MES 신호로 연결하는 인터페이스를 설계하고, ISO 10218·ISO/TS 15066 기준 위험성 평가와 TCO/ROI 산정으로 도입 로드맵을 작성합니다.
지금 직무에서 어디로 확장되나
로봇을 처음 다루는 기획 담당자부터 제어·AI 엔지니어까지, 보유 역량에 따라 학습 초점과 확장 경로가 달라집니다.
기획·관리 (비전공)
추천 학습 트랙
Robot Solution Planning
확장 가능한 역할
- 로봇 도입 기획
- 자동화 과제 발굴
- 사양서·RFQ 검토
- 공급사 기술 검토
역량 확장 전략
로봇 시스템 구성과 사양 용어를 익혀, 견적서의 ROS 2 지원 범위·A/S SLA·납기를 스스로 검증하는 기획 역량으로 확장합니다.
기계·메카트로닉스
추천 학습 트랙
Robot Integration (SI)
확장 가능한 역할
- 협동로봇 SI
- 자동화 셀 설계
- 그리퍼·엔드이펙터 선정
- Application Engineer
역량 확장 전략
기구·자동화 설계 역량에 Python·ROS 2·MoveIt 2를 결합해, 티칭 기반 셀을 비전 연동 셀로 재설계하는 영역으로 확장합니다.
컴퓨터·소프트웨어
추천 학습 트랙
Robot Software (ROS 2)
확장 가능한 역할
- ROS 2 개발
- 로봇 미들웨어
- 시뮬레이션 개발
- ros2_control 드라이버
역량 확장 전략
일반 SW 개발 역량을 ROS 2 노드·TF·URDF와 실시간 제어 스택으로 옮겨, 로봇 소프트웨어 엔지니어로 확장합니다.
AI·데이터
추천 학습 트랙
Robot Learning & Perception
확장 가능한 역할
- 로봇 퍼셉션
- 모방학습·강화학습
- VLA 모델 적용
- 데이터셋 파이프라인
역량 확장 전략
모델링 역량에 시연 데이터 수집·정책 학습·Sim-to-Real 이식을 더해, 학습 결과를 실물 로봇에서 검증하는 영역으로 확장합니다.
전자·전기·제어
추천 학습 트랙
Motion Control & Sensing
확장 가능한 역할
- 모션 제어
- 센서 퓨전
- Nav2 자율주행 제어
- 로봇 시스템 엔지니어
역량 확장 전략
제어·센서 역량에 SLAM·AMCL·Nav2와 비전 인식을 결합해, 인지 결과로 궤적을 바꾸는 제어 엔지니어로 확장합니다.
품질·생산기술
추천 학습 트랙
Machine Vision & Cell Design
확장 가능한 역할
- 검사–핸들링 셀 설계
- 비전 검사 시스템
- 공정 자동화
- 품질 데이터 운영
역량 확장 전략
검사 판정 결과를 로봇 동작 트리거로 연결해, 불량 검출에서 자동 분류·재작업 이송까지 잇는 셀 설계로 확장합니다.
현장 적용 시나리오
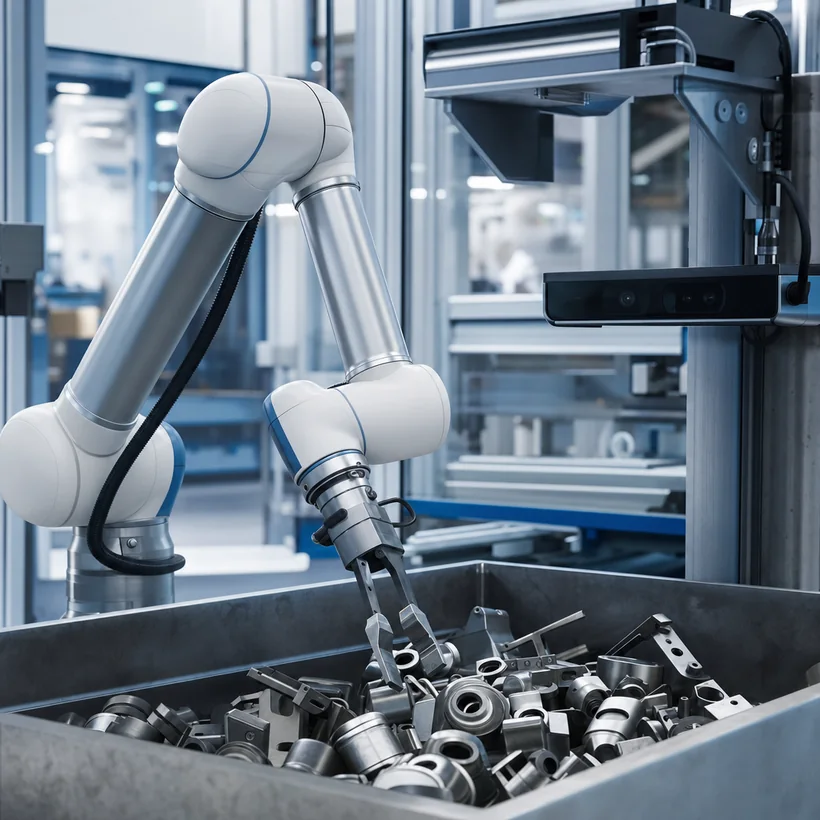
비전 기반 랜덤 빈 피킹
정렬되지 않은 부품을 RGB-D 카메라로 6D 자세 추정해 파지점을 계산하는 구성으로, 품목이 바뀔 때마다 재티칭하던 공정을 대체합니다.
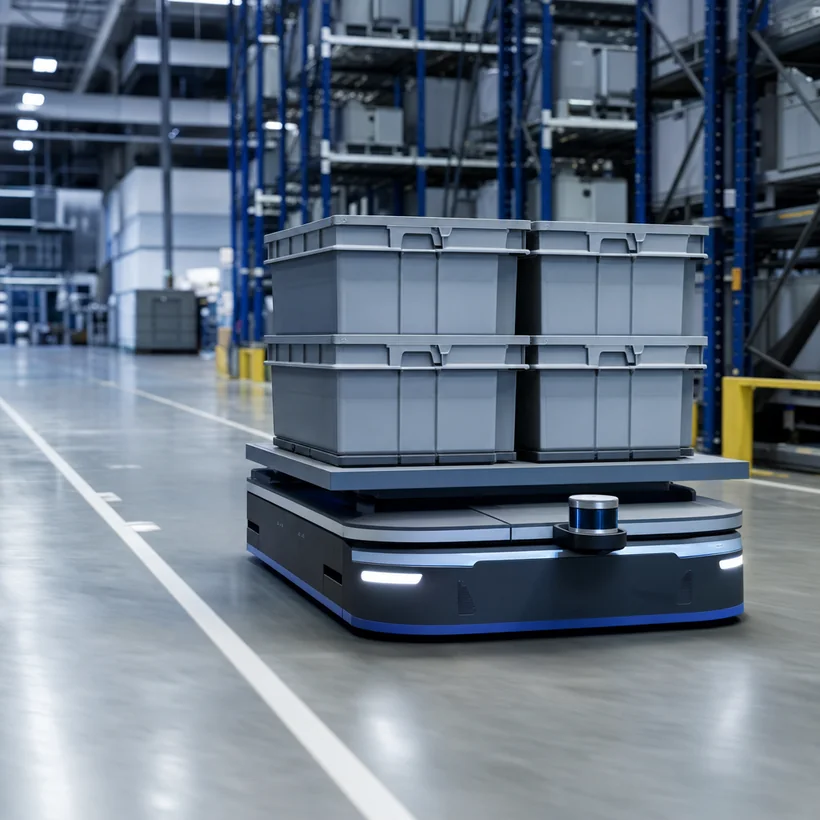
SLAM·Nav2 기반 AMR 물류
고정 경로 AGV 대신 SLAM으로 지도를 만들고 Nav2로 경로를 재계획하는 AMR을 투입해, 라인 재배치와 동선 변경에 대응하는 구성입니다.
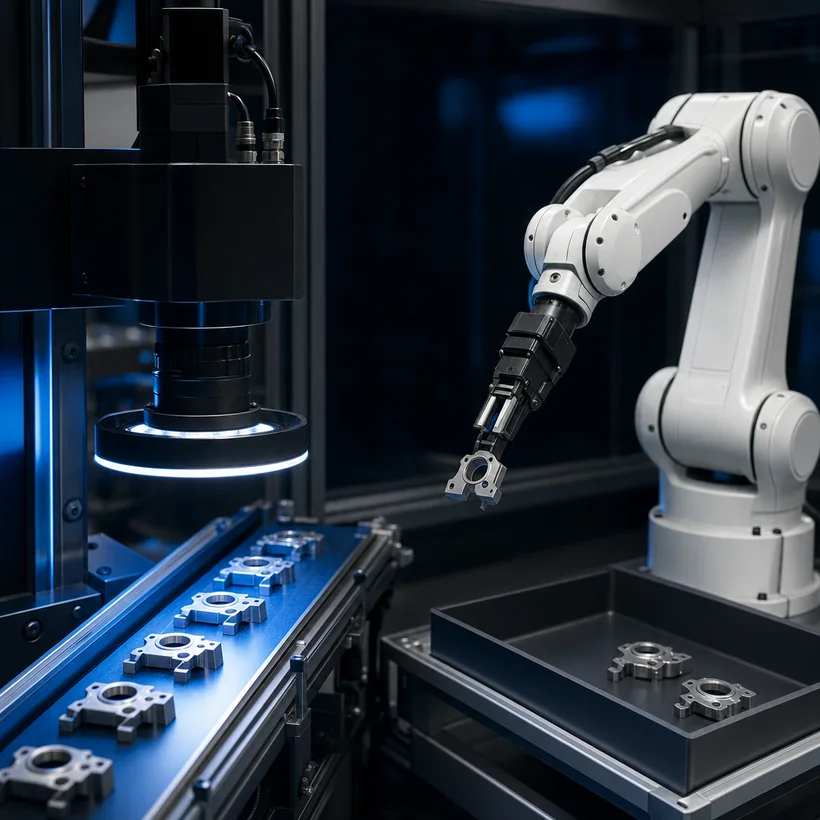
검사–핸들링 통합 셀
머신비전 검사 판정(OK/NG)을 PLC 신호로 로봇에 전달해, 불량품을 즉시 분리하고 재작업 라인으로 이송하는 셀 구성입니다.
이 과정에서 다루는 기술 스택
시뮬레이터, 로봇 미들웨어, 학습 프레임워크, 현장 인터페이스를 한 흐름으로 연결해 실습합니다.
- ROS 2
- MoveIt 2
- Nav2 / SLAM Toolbox
- NVIDIA Isaac Sim
- Gazebo
- MuJoCo
- PyTorch / LeRobot
- OpenCV · RGB-D(RealSense)
- 협동로봇(UR·두산로보틱스) · AMR
- PLC / OPC-UA
교육 후 이렇게 달라집니다
교육 종료 시점에 자사 공정 기준의 사양·안전 요건·TCO 판단 근거를 확보합니다.
티칭 의존 운영을 인지 기반 제어로 전환해, 품목 전환 시 재티칭 공수를 줄입니다.
시뮬레이션에서 정책을 먼저 검증하므로 라인 중단 없이 자동화 시나리오를 시험할 수 있습니다.
ROS 2·MoveIt 2·Nav2 표준 스택을 쓰므로 공급사 종속 없이 장비와 인력을 확장할 수 있습니다.
안전 규격 요건과 TCO/ROI 근거를 사전에 정리해 투자 심의 리스크를 낮춥니다.
피지컬 AI 교육 자주 묻는 질문
네. ROS 2 기초 모듈에서 노드·토픽·TF 개념부터 다루고, 실습은 동작하는 예제 패키지와 코드 템플릿을 제공합니다. Python 기초(변수·함수·라이브러리 사용) 수준이면 따라갈 수 있습니다.
기존 FA는 티칭한 좌표와 시퀀스를 반복 실행하므로 품목·배치가 바뀌면 재프로그래밍이 필요합니다. 피지컬 AI는 카메라·LiDAR 인지 결과로 궤적을 다시 계획하므로, 다품종 소량이나 정렬되지 않은 부품처럼 위치가 고정되지 않는 작업에서 차이가 큽니다.
가능합니다. 실습은 Gazebo·Isaac Sim 시뮬레이션 환경을 기본으로 진행하며, 보유 설비가 있는 경우 해당 로봇의 ROS 2 드라이버와 공정 조건에 맞춰 실습 시나리오를 조정합니다.
디지털 트윈은 공정을 가상에 복제해 What-if 시뮬레이션으로 예측·검증하는 데 초점이 있고, 피지컬 AI는 그 환경에서 학습한 정책을 실물 로봇 제어까지 이식하는 단계입니다. 두 과정은 연계 수강을 권장합니다.